尹沛劼
联合创始人 · CEO
中国科学技术大学少年班,中国科学院数学与系统科学研究院博士。曾任中国科学院自动化研究所助理研究员,并在海外空间智能与大模型创业公司担任研究与技术负责人;研究机器人手—眼—脑融合与多模态智能,参与空间机械臂与太空感知相关项目。
SpaceNetics 为下一代太空基础设施研发机器人与整套生产作业系统。我们从算力设施的巡检、维护和组装任务起步,把机器人研究和航天工程经验放在一起用,和任务方一起做系统设计、集成与验证。
我们希望工具、结构和生产单元能被反复部署、维护和更新,而不只是让机器人完成单次操作。研发路线从设施作业起步,延伸至在轨装配与生产,并探索更远环境中的物料操作。
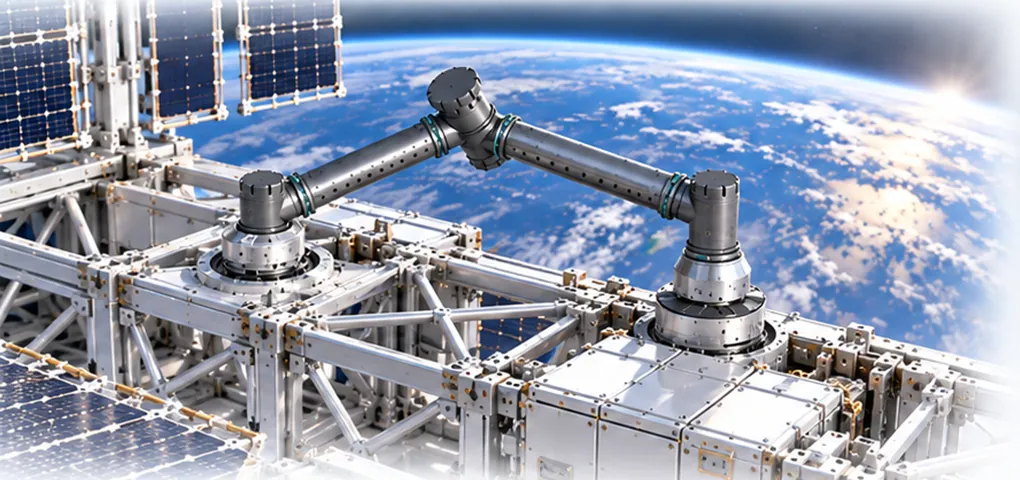 概念示意
巡检、部件更换、结构组装与持续扩建。
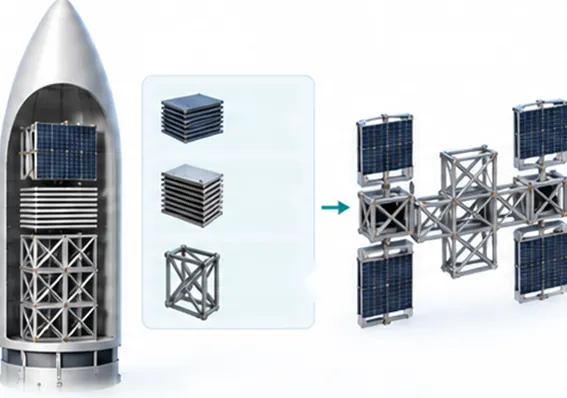 概念示意
分段发射、在轨装配,逐步走向卫星与载荷制造。
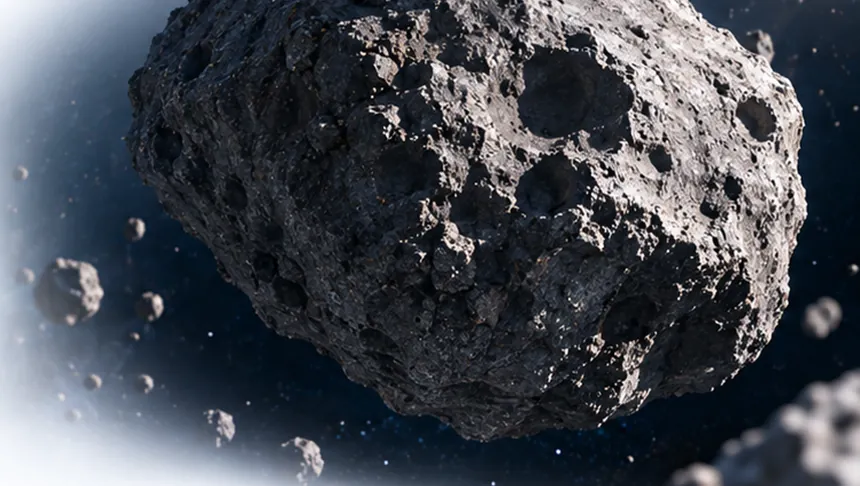 概念示意
勘查与取样、采集与转运、作业设施部署。
当任务从单个模块操作扩展到多工具、多工位和物料组织,机器人需要更强的移动、协同与重构能力。多臂、可重构等形态,由任务需求推出。
联合创始人 · CEO
中国科学技术大学少年班,中国科学院数学与系统科学研究院博士。曾任中国科学院自动化研究所助理研究员,并在海外空间智能与大模型创业公司担任研究与技术负责人;研究机器人手—眼—脑融合与多模态智能,参与空间机械臂与太空感知相关项目。
联合创始人 · 首席科学家
哈尔滨工业大学博士,北京科技大学机械工程学院副教授,具身智能与先进机器人实验室负责人。研究多机器人协同与智能操作,主持航天系统等科研项目。
先明确对象、操作与验收判据,再讨论机器人形态。
宿主、机器人与任务对象的责任逐项列入接口清单。
每项结论标明对象、条件、配置版本与适用范围。
从联合方案与关键链路验证,到系统交付与持续服务。