 任务仿真
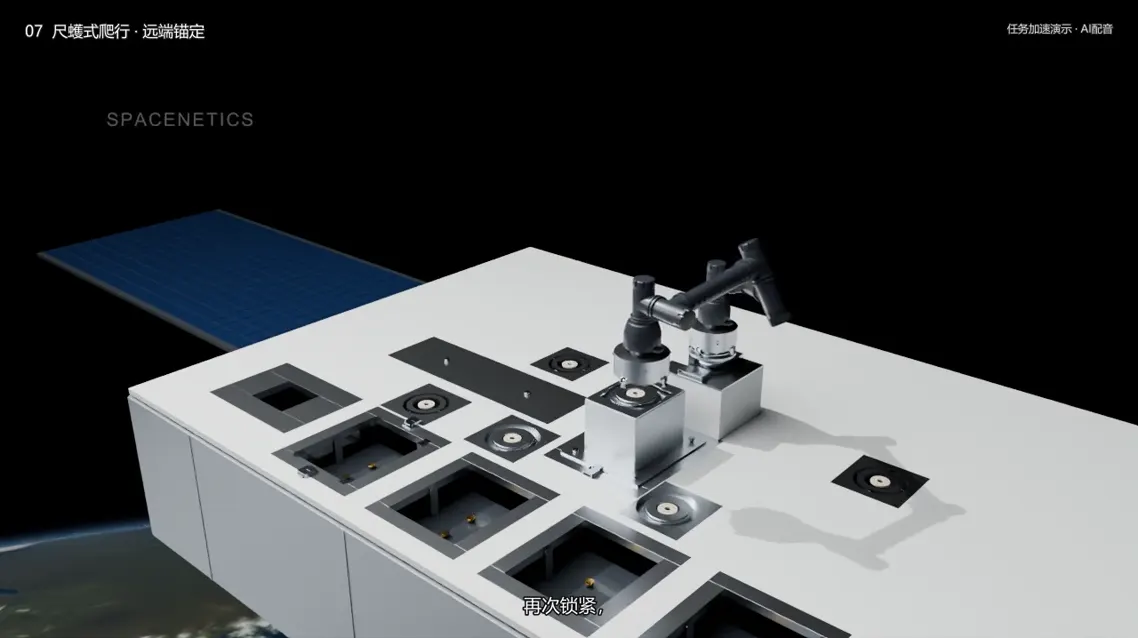
S7 表面移动与紧固
合作式接口上的交替锚定、移动到位、工具与部件操作。
SpaceNetics
让机器人支撑太空的持续建设与生产。
我们在研发为太空设施干活的机器人:舱内巡检、表面维护、多臂组装。本体、接口、工具和控制要一体设计,再和任务方一起集成、一起验证。
火箭解决了怎么去。下一个问题是:到了以后,谁来干活?
建设、维修、生产,都需要一双能在轨道上持续工作的手。我们在研发这双手,以及让它可靠工作的整套系统。
任务流程仿真 · 1.5× 加速 · 画面字幕为中文
代表任务
一端锁住,一端迈步;新的锁没确认,旧的就不松手。到位之后才搬模块、换工具、拧螺栓,最后把工具放回原处。每一步都要清楚:我在哪,靠什么撑着,下一步安不安全。
一端锁住,另一端沿合作式接口迈到下一个锚点。
新的一端锁稳了,才开始用力。
搬模块、导向插装、换工具、拧紧螺栓。
工具回座,机械臂回到安全姿态,检查结果。
近期任务
 概念示意
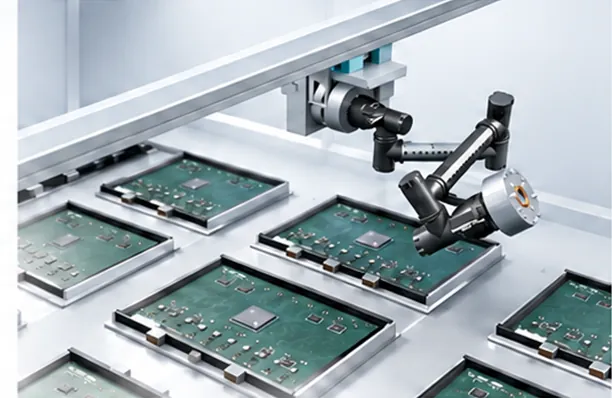
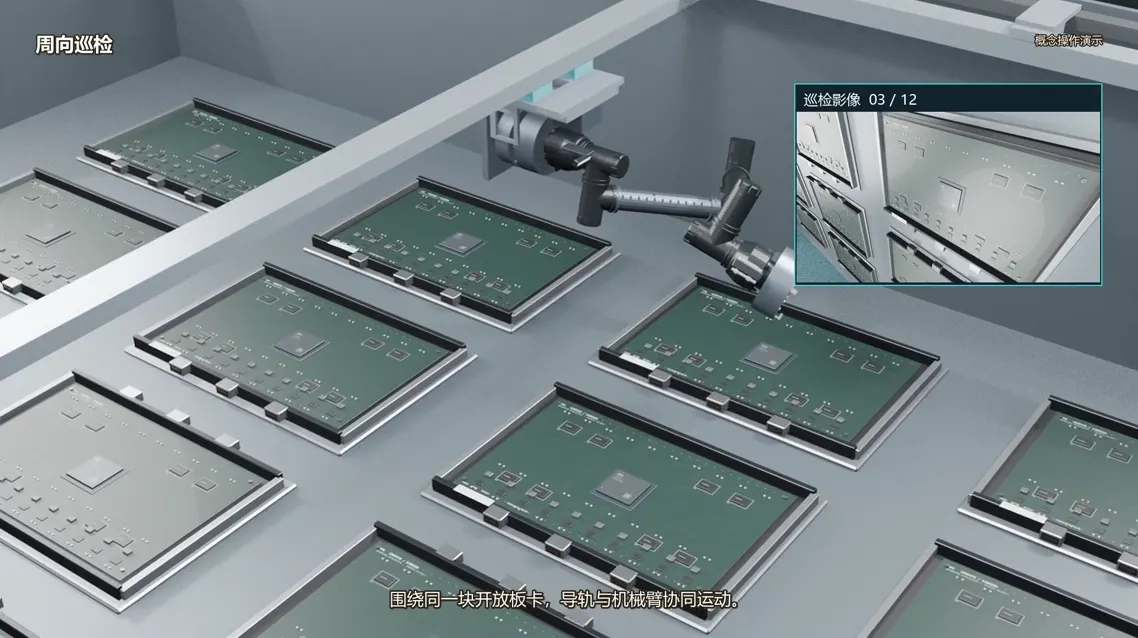
设备挤满机柜,人进不去,视线处处被挡。机器人要在缝隙里看清状态、找准工位,在有限空间里动手。装在哪、能看到什么,要和平台方一起定。
当前阶段 · 方案论证 · 任务流程仿真
详细了解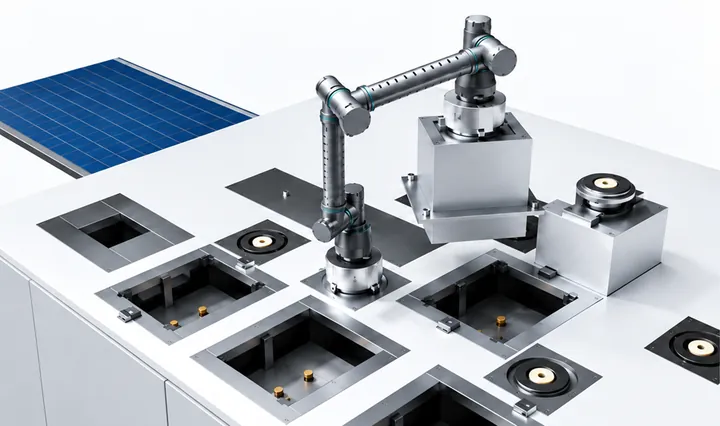 概念示意
平台还能用,只是某个模块老了。机器人沿合作式接口走到它跟前,锚稳,把它换掉。工位和接口要和任务方一起设计,让设施从一开始就方便维修。
当前阶段 · 方案论证 · 任务流程仿真
详细了解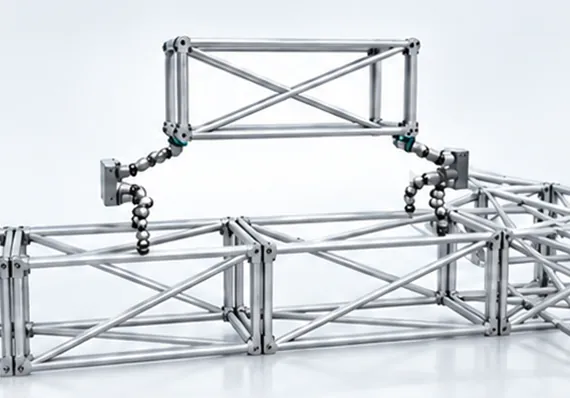 概念示意
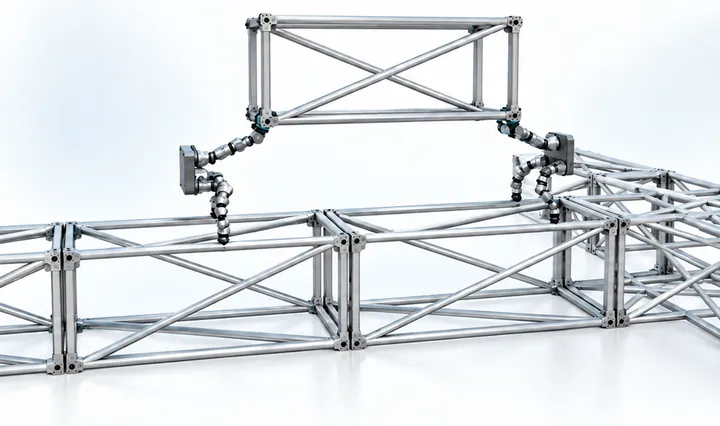
结构太大,一次发射装不下,只能在轨道上拼。几条臂一起搬、一起对准、一起连接,还不能互相较劲。
当前阶段 · 方案论证 · 多臂协同仿真
详细了解完整系统
机器人装在别人的平台上:用它的电、通信和散热,还会扰动它的姿态。所以本体、工具、控制和任务软件,必须和宿主条件、被操作的对象放在一起设计、一起验证。
单臂、舱内与多臂配置,复用关节与控制模块
锚定口、工具口与被操作对象接口分开定义
相对感知、层级技能与关节级主动柔顺
需求、配置、步骤与证据逐项对应
各方责任边界在任务评审中逐项确定,不假定所有宿主使用相同条件。
工程依据
够不够得着、先做哪步、靠什么支撑、接触时多大的力,都先在任务仿真里一遍遍跑。仿真能说明什么、说明不了什么,我们写在旁边。
任务仿真合作式接口上的交替锚定、移动到位、工具与部件操作。
 任务仿真
受限工位可达性、观察位置选择和任务顺序。
 概念示意
协同搬运、相对对准与结构连接的任务构想。
长期愿景
大航海时代,船之后是港口、船坞和工坊。太空也会这样:先维护和扩建设施,再在轨装配与生产,然后把工具和物料带到更远的星表。每一程,都需要会干活的机器人。
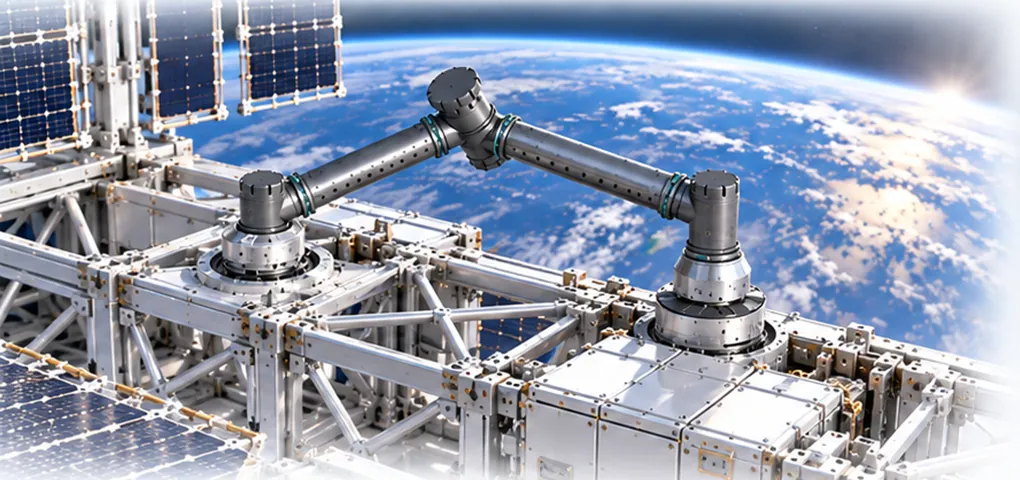 概念示意
巡检、部件更换、结构组装与持续扩建。
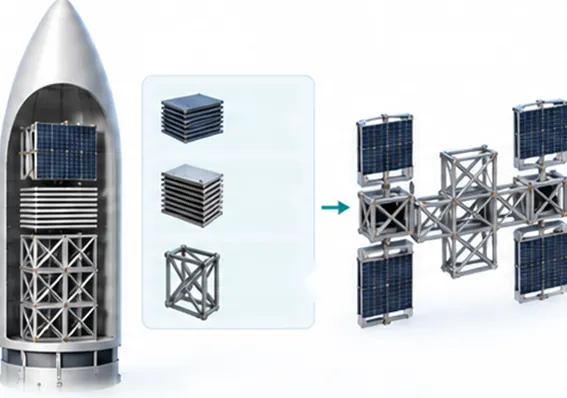 概念示意
分段发射、在轨装配,逐步走向卫星与载荷制造。
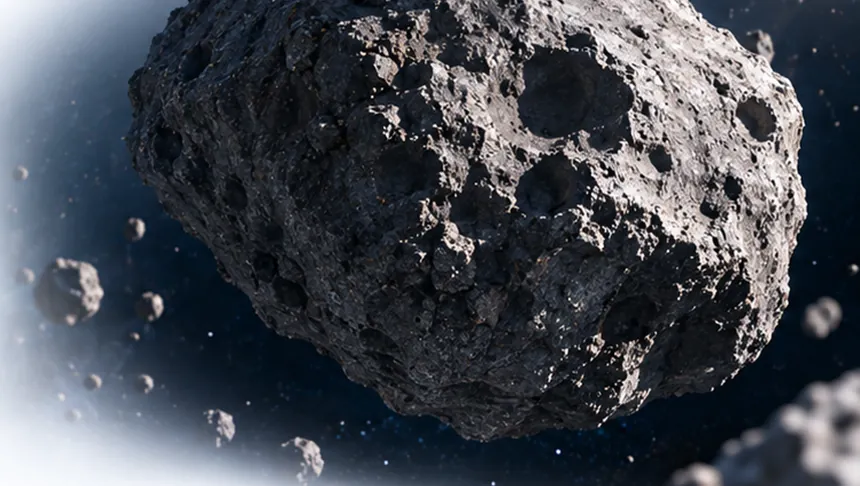 概念示意
勘查与取样、采集与转运、作业设施部署。
后两个阶段为长期方向:轨道建设与星表作业将分别开展环境与任务验证,共用操作智能、控制与系统工程能力。