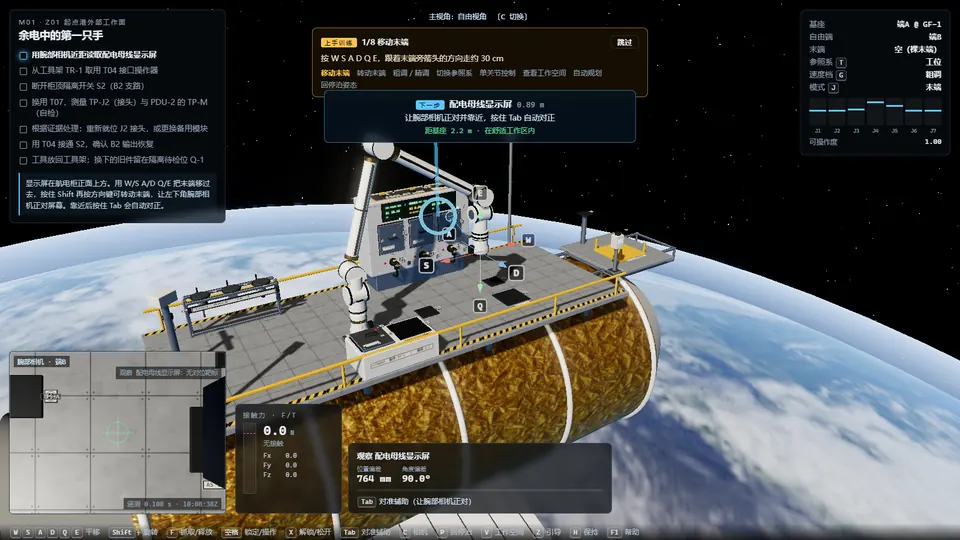
生物启发式操作
面向低功耗、低初始定位依赖的精细操作:将任务拆解为“观察—动作—检查”闭环,把抓取、对接、装配封装为可复用技能,并利用接触约束逐步对准。
- 降低初始定位要求
- 按需激活技能与计算
- 在操作中修正误差
每一项结果都要回答四个问题:针对哪项需求,用的哪个配置版本,在什么条件下,能支持什么结论。仿真、方法研究和系统验证分开讲,不混在一起。
任务仿真用来检查可达性、作业顺序、支撑与接触条件。仿真结论依赖模型与假设,不等同于实物或在轨验证。
合作式接口上的交替锚定、移动到位、工具与部件操作。
受限工位可达性、观察位置选择和任务顺序。
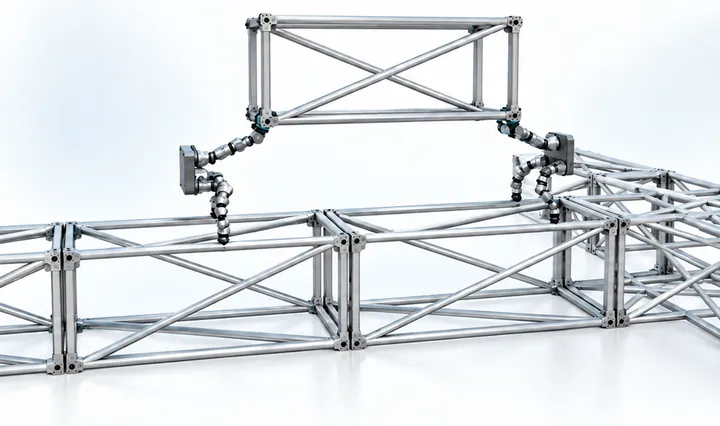 概念示意
协同搬运、相对对准与结构连接的任务构想。
面向低功耗、低初始定位依赖的精细操作:将任务拆解为“观察—动作—检查”闭环,把抓取、对接、装配封装为可复用技能,并利用接触约束逐步对准。
将任务层的刚度、阻尼与作用力映射为关节力矩与电机电流闭环,使接触力可感知、可调节;各级执行环节均设有电流、温度与状态保护,用于限制异常载荷。
从需求到证据,中间每一环都留痕。
对象、操作、环境与验收判据
本体、工具、接口与软件版本
每步的进入条件与异常处理
条件、数据、结论与适用范围
我们在历史航天项目中积累的接口联调、试验组织和数据追溯经验,正在用于当前产品的验证流程。
研究旋转目标的接近与捕获、捕获后的承力接载。这是能力扩展研究,与近期随宿主部署的机器人路线分开推进,不代表现有服务。
面向小行星等星表环境,研究附着、接触工具与物料转移;天然星表与合作式接口分别定义,需要与研究团队共同验证。