太空设施上,哪些活需要机器人

我们从设施真正要干的活出发定义机器人。眼下三类任务来自算力设施的巡检、维护和组装需求,都处在方案论证和任务仿真阶段。
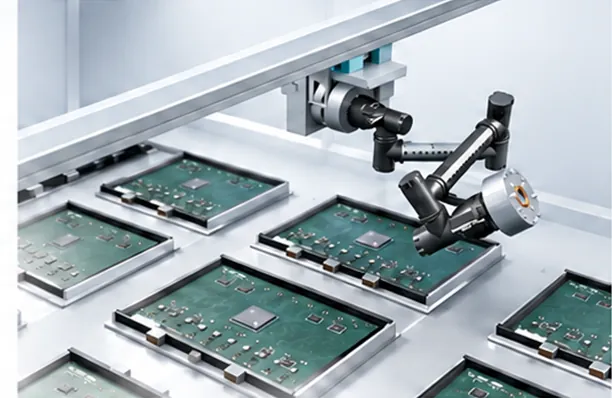
舱内任务系统构型示意:小型机械臂在密集排布的电路板设备之间作业概念示意

舱内巡检与操作

设备挤满机柜,人进不去,视线处处被挡。机器人要在缝隙里看清状态、找准工位,在有限空间里动手。装在哪、能看到什么,要和平台方一起定。

为什么需要

舱内设备排布紧凑,人员不可达或作业时间有限;需要在遮挡下找准工位,从多个视角复核状态。

机器人要完成的操作

  • 选择观察位置,覆盖目标设备
  • 在受限空间内到达工位
  • 多视角复核异常与状态
  • 按任务顺序执行受约束操作

当前阶段方案论证 · 任务流程仿真

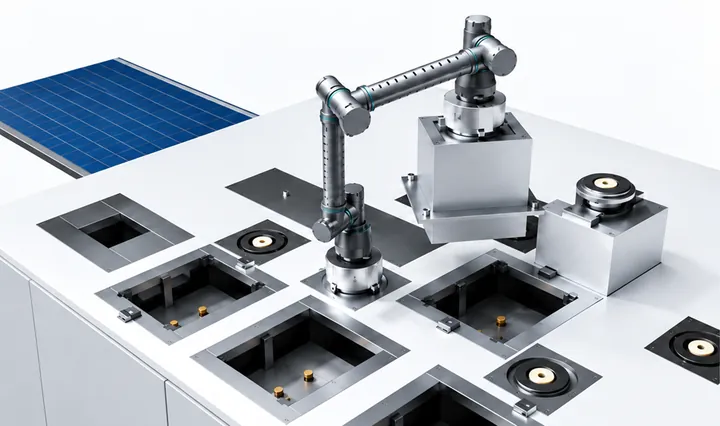
S7 机械臂一端锚定在设施表面的合作式接口上,另一端操作模块,周围是工具座与多个接口工位概念示意

设施表面移动与维护

平台还能用,只是某个模块老了。机器人沿合作式接口走到它跟前,锚稳,把它换掉。工位和接口要和任务方一起设计,让设施从一开始就方便维修。

为什么需要

平台寿命与载荷迭代不同步;保留平台、更换局部模块,可以延续整套资产的价值。

机器人要完成的操作

  • 交替锚定,跨工位移动
  • 确认锁定后开始承力操作
  • 搬运、插装、更换工具与紧固
  • 工具回座,恢复安全构型

当前阶段方案论证 · 任务流程仿真

查看表面作业任务
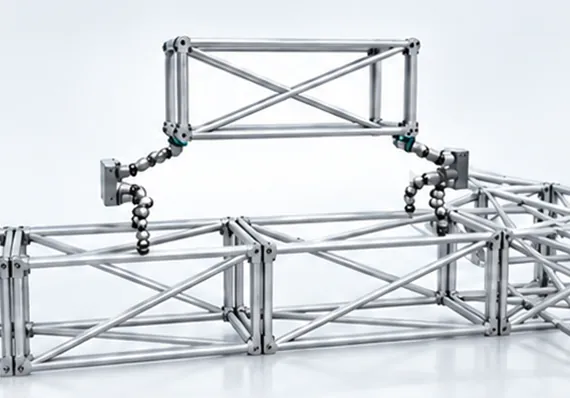
双臂组装系统构型示意:两台机械臂在桁架上协同搬运结构单元概念示意

多臂组装与建设

结构太大,一次发射装不下,只能在轨道上拼。几条臂一起搬、一起对准、一起连接,还不能互相较劲。

为什么需要

大型结构超出单次发射包络,需要分段运输、在轨装配;多臂协同时还要约束闭链内力。

机器人要完成的操作

  • 协同承载与搬运
  • 围绕结构单元与接口相对对准
  • 柔顺连接,约束内力
  • 锁紧后复核连接状态

当前阶段方案论证 · 多臂协同仿真

联合任务与空间实验

合作方向

一起定义需要机器人参与的空间实验

从科学问题出发,讨论任务为什么需要在空间中开展、机器人承担什么操作、样品与仪器如何配合,以及怎样记录过程、检查结果。

具体资源与搭载条件通过联合论证确定,目前没有可承诺的在轨实验档期。

讨论联合实验

地面试验条件共建

设计方案

共同建设可复用的地面任务场景

操作、组装与系统联调需要贴近任务的地面条件:卸载与支撑、工位与接口模拟、过程数据采集。我们希望与任务方和研究团队共同规划这类试验条件。

目前为设计方案阶段,尚无已建成的公开试验设施。

讨论试验条件共建

你的平台上,哪件活需要一双手?

告诉我们对象、平台和项目阶段。我们一起把它变成一份任务说明、一张接口清单,和一个双方都认可的验证范围。