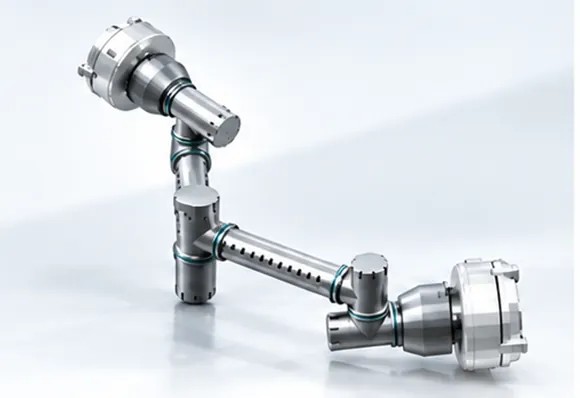
 概念示意
一条机械臂,加上让它真正能干活的一切
不同任务需要不同的机器人配置,但都要连接操作对象、安装与支撑、工具接口、感知控制和任务验证。SpaceNetics 围绕这些要素组织系统研发,与宿主和任务方共同明确集成条件。
系统由四部分组成
01机器人与配置
根据任务选择单臂、舱内或多臂配置,复用合适的关节与控制模块。
02接口与工具
围绕安装、锚定、抓取和被操作对象定义工具与接口,不假定所有宿主使用相同条件。
03感知与控制
把任务要求落到位置、接触和状态反馈,研究受监督执行与异常处理。
04任务软件与验证
将需求、配置、任务步骤和证据对应起来,为方案比较、工程评审和后续验证提供支持。
三种任务配置
概念示意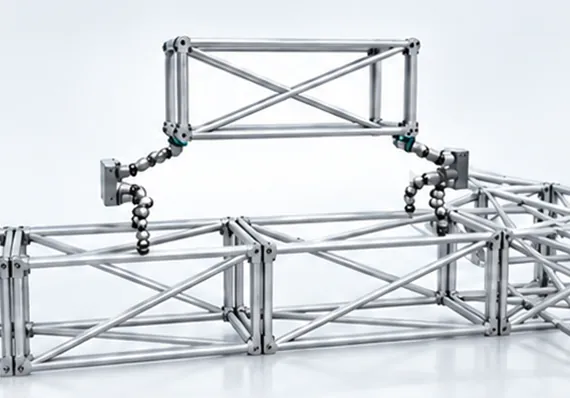 概念示意
双臂 / 多臂组装系统
协同搬运、对准与拼接,面向在轨结构建造。
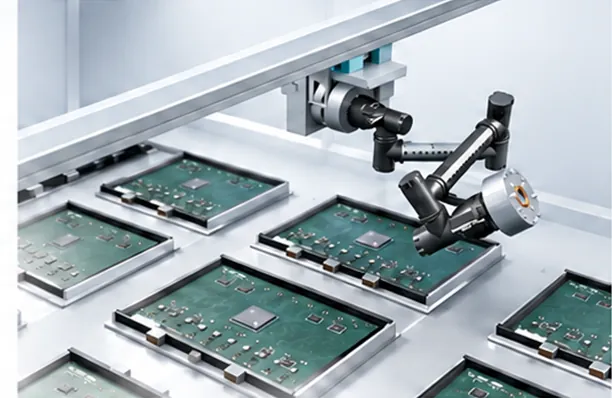 概念示意
舱内任务系统
小尺寸本体与配置,面向近距巡检与精细操作。
图为构型示意,具体尺寸与参数以任务评审后的配置版本为准。
机器人、宿主与任务对象如何配合
宿主平台提供
- 安装与支撑
- 供电与通信
- 热接口
- 姿态影响协同
SpaceNetics 机器人作业系统
01机器人本体
单臂、舱内与多臂配置,复用关节与控制模块
02作业接口与工具
锚定口、工具口与被操作对象接口分开定义
03感知与控制
相对感知、层级技能与关节级主动柔顺
04任务软件与验证
需求、配置、步骤与证据逐项对应
任务对象与验收
- 被操作模块与接口
- 作业工位布局
- 完成判据与验收
各方责任边界在任务评审中逐项确定,不假定所有宿主使用相同条件。
共用模块,按任务配置
关节、控制与操作能力可以在不同配置之间复用;末端、工具与接口随宿主和任务对象配置。新宿主、新环境分别完成适配与验证。
跨配置复用
- 操作框架
- 主动柔顺
- 关节与控制器
- 感知与工具接口
- 仿真验证
按任务配置
- 末端执行器
- 工具与工具座
- 宿主安装接口
- 任务步骤与判据
具体系统配置、参数与适用环境通过任务评审确定。产品和研发资料中的验证范围以其版本及条件说明为准。