机器人与系统 · S7
S7:一端锁住,一端迈步
双端作业路线将移动与操作结合起来:通过合作式锚点切换支撑,在不同工位开展任务。系统开发涵盖机械臂本体、末端、工位布局、宿主接口、控制与验证条件。
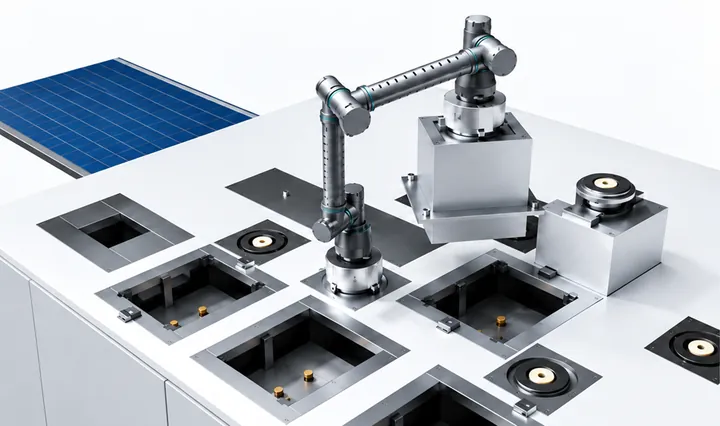 概念示意
为什么需要改变支撑位置
固定安装的机械臂只能覆盖一个工作空间。设施越大、工位越分散,单一安装点就越难到达所有需要维护的位置。
S7 的两端都可以作为基座:一端锁定在合作式锚点上承力,另一端移动到下一个锚点,锁定确认后再交换角色。这样作业范围可以沿设施表面扩展,而不需要独立的服务飞行器。
任务仿真
1.5× · 加速播放,不代表实际作业节拍 · 画面内字幕为中文
移动与操作的任务组织方式
一次作业被分解为移动到位、锚定与换工具、接触作业、检查与撤回四个阶段。每个阶段都有进入条件:锁定状态未确认,就不开始承力操作;工具未回座,就不切换锚定端。
- 1移动到位
沿预设接口扩展作业范围
- 2锚定与换工具
确认锁定状态后开始操作
- 3接触作业
搬运、插接、紧固与更换
- 4检查与撤回
复核结果,恢复安全构型
本体、工具与宿主如何配合
锚定口、工具口与被操作模块的接口分开定义;宿主负责锚点与工具座的布局和承载,以及供电、通信与热接口。机器人侧负责本体、末端、控制与任务软件。这些边界在任务评审中逐项确认。
当前研发与验证资料
- 任务仿真表面移动与紧固任务流程仿真
- 研发中关节级主动柔顺研发